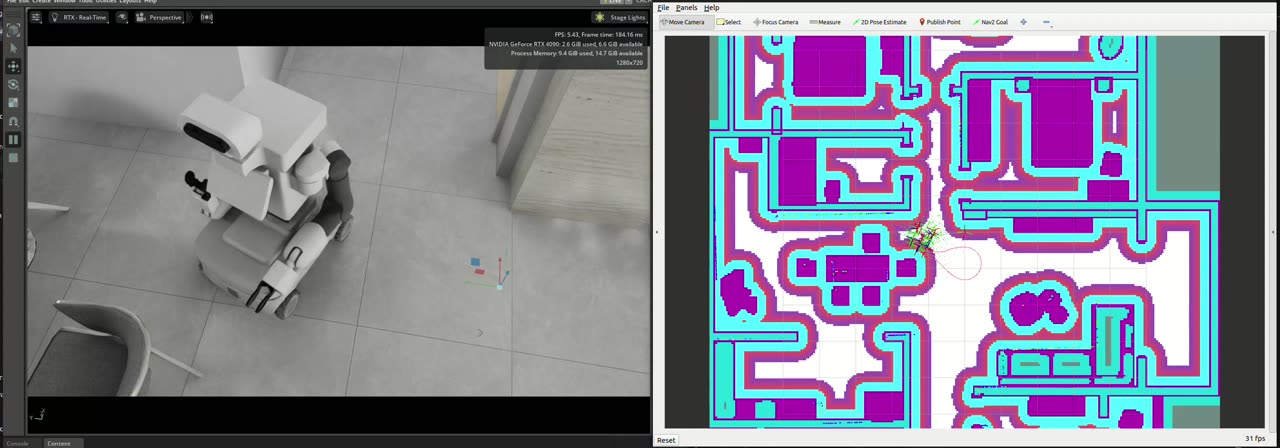
Long-Horizon Mobile Manipulation in Isaac Sim
Hierarchical mobile manipulation with Nav2, ACT, and residual PPO in NVIDIA Isaac Sim
Hierarchical mobile manipulation with Nav2, ACT, and residual PPO in NVIDIA Isaac Sim
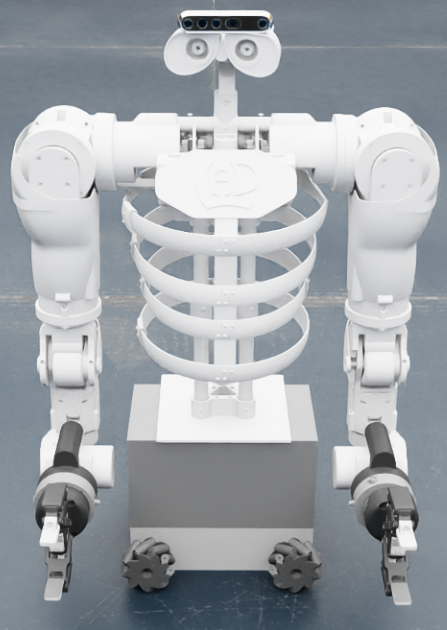
Rosie is a home assistant robot designed for object detection, grasping, and navigation.
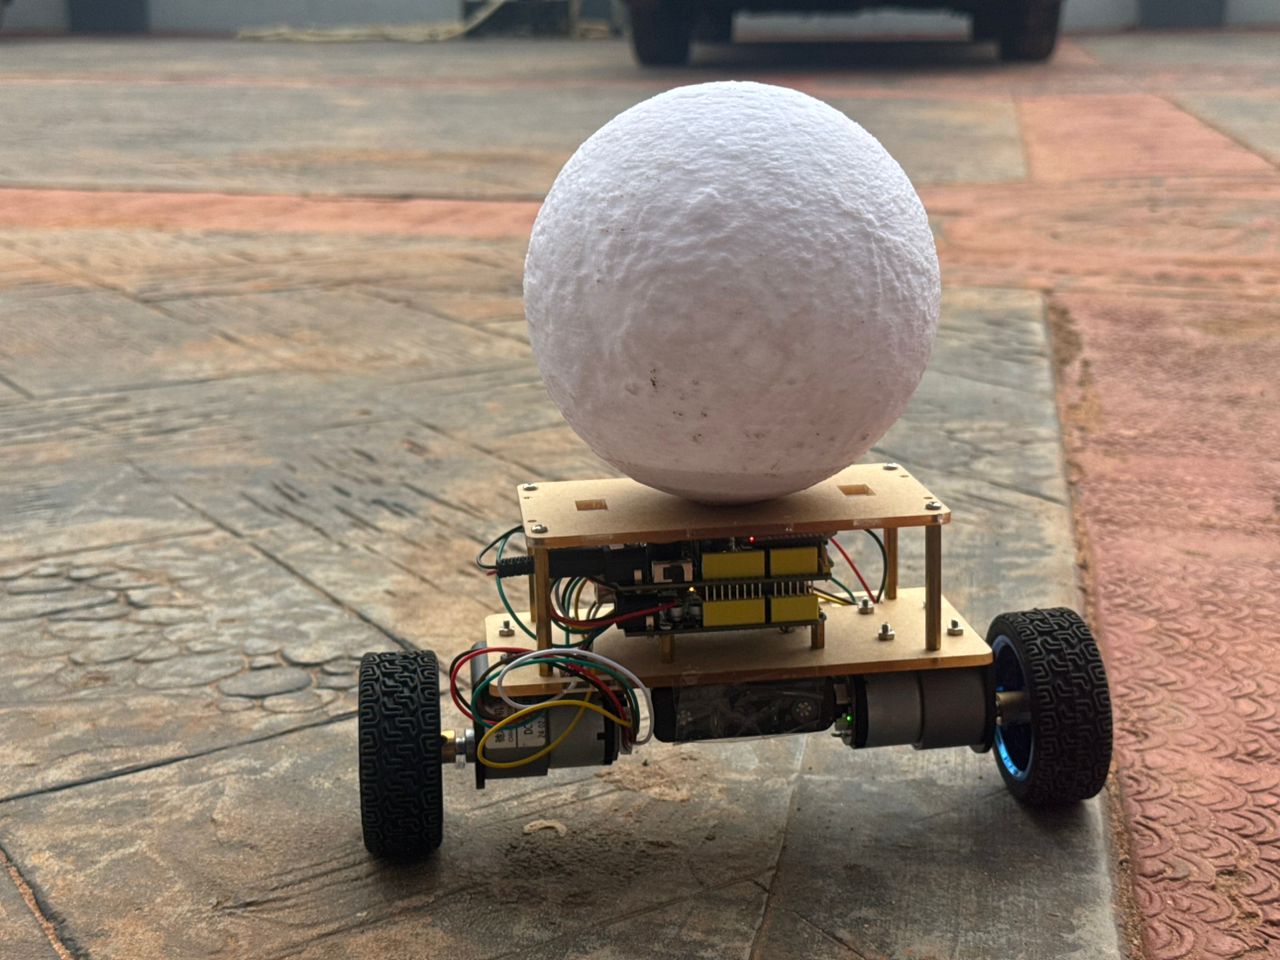
Developed a self-balancing robot using Arduino and MPU6050 sensor, leveraging reinforcement learning to maintain balance.
UTRA (University of Toronto Robotics Association) | Toronto, Ontario
Zik Secondary School | Sapele, Nigeria