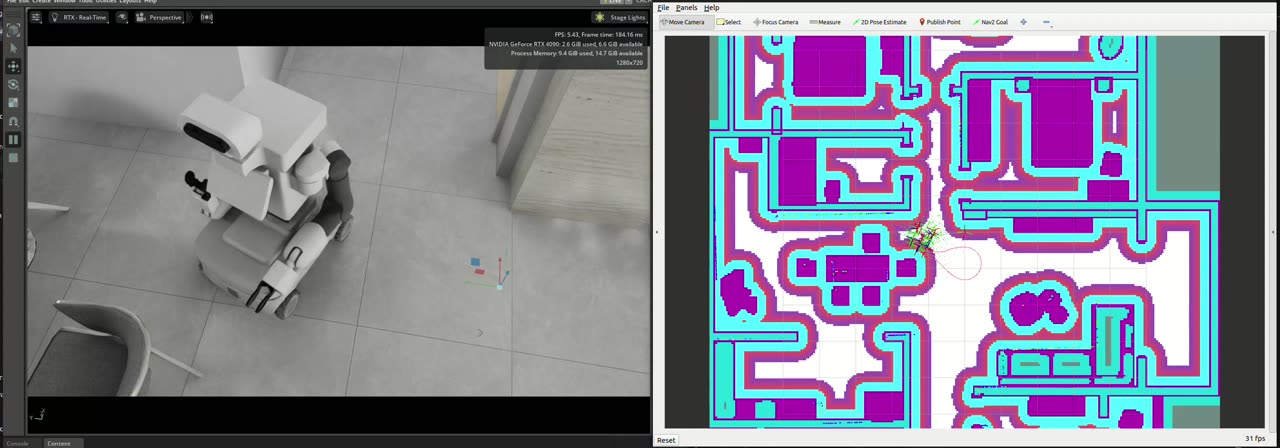
Long-Horizon Mobile Manipulation in Isaac Sim
Hierarchical mobile manipulation with Nav2, ACT, and residual PPO in NVIDIA Isaac Sim
Hierarchical mobile manipulation with Nav2, ACT, and residual PPO in NVIDIA Isaac Sim
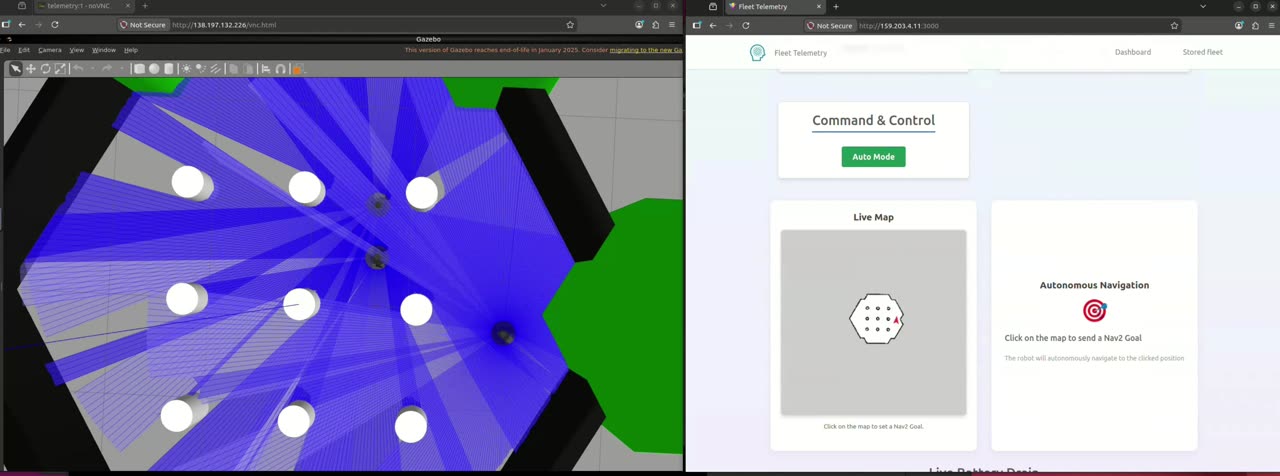
Distributed ROS 2 robot-fleet monitoring and control, deployed on AWS
UTRA (University of Toronto Robotics Association) | Toronto, Ontario